Investigación aplicada
Control multiobjetivo del ángulo de paso en turbinas eólicas mediante un modelo híbrido de predicción y optimización
Problema
La velocidad del viento es estocástica: no se puede saber con certeza su disponibilidad. Los controladores tradicionales reaccionan al viento ya observado y suelen asumir comportamientos lineales, lo que limita su capacidad de operar bajo incertidumbre y equilibrar simultáneamente captura energética, estabilidad del rotor y desgaste mecánico.
Modelo
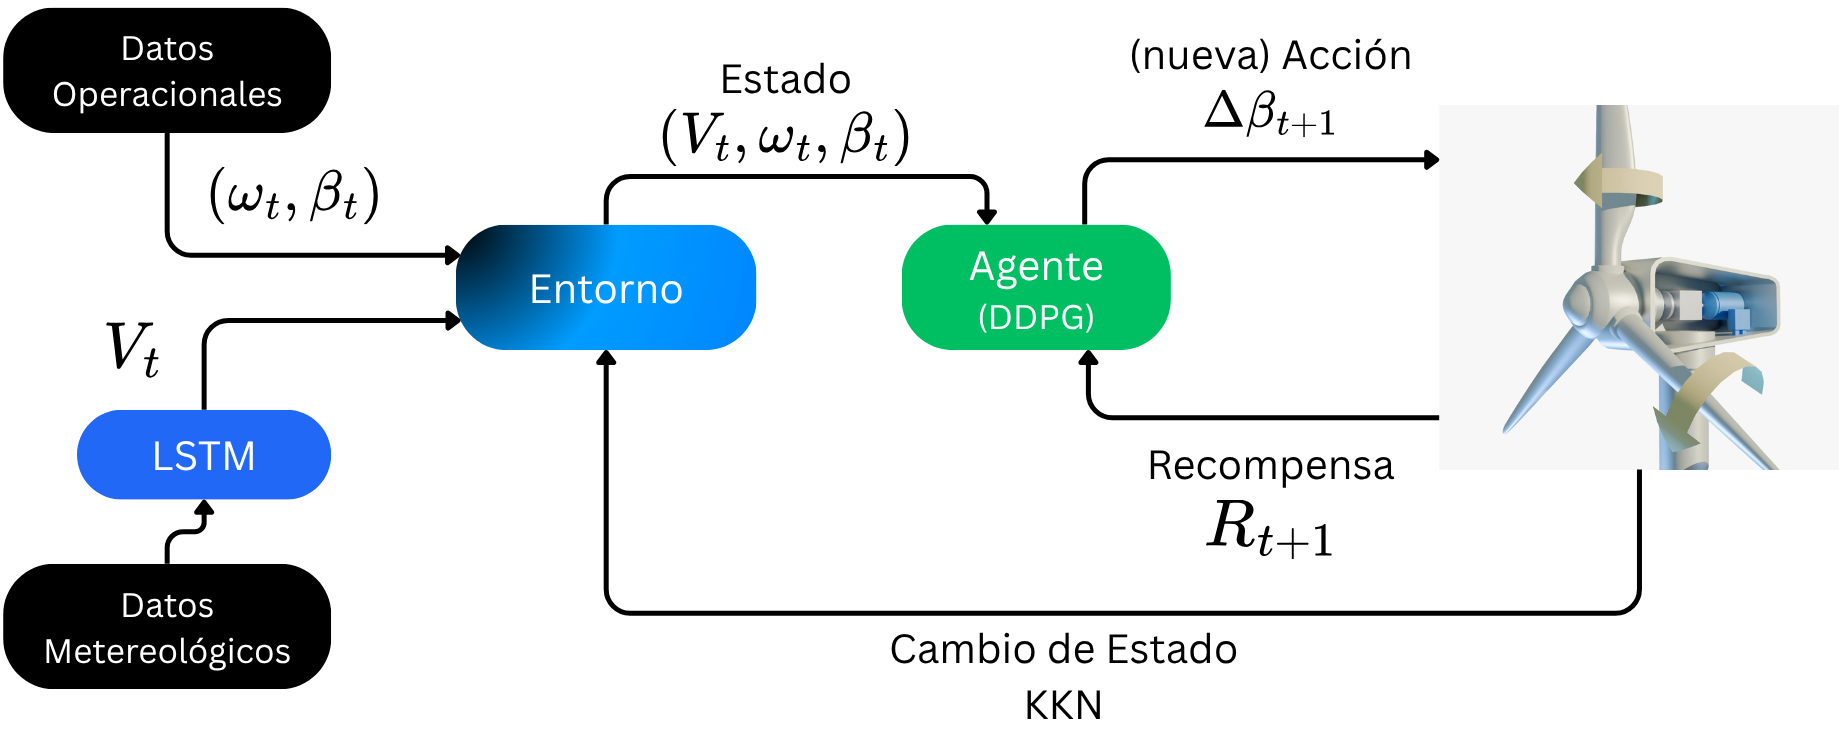
Arquitectura híbrida que combina una red LSTM para anticipar la velocidad del viento y un agente DDPG que ajusta dinámicamente el ángulo de pitch, guiado por una función de recompensa multiobjetivo que equilibra captura energética, estabilidad operacional y desgaste mecánico.
Resultados
Caso Chile
- ⚡ Captura un 20% más potencia que la observada en el escenario real.
- 🔄 Reduce un 49% la variabilidad de la velocidad del rotor.
- 🎯 Reduce un 93% el movimiento del controlador de paso (pitch controller).
- 📈 Alcanzó una eficiencia de 806.635, superando tanto los datos reales como el modelo con acceso al viento real.
Caso Suiza
- ⚡ Captura el 97% de la potencia observada en el escenario real.
- 🔄 Reduce un 72% la variabilidad de la velocidad del rotor.
- 🎯 Reduce un 90% el movimiento del controlador de paso (pitch controller).
- 📈 Alcanzó una eficiencia de 0.356, superando los datos reales y el modelo que ve el viento real.